生成式 AI 进入太空:NASA 与商业公司测试航天器自主决策
来源IEEE Spectrum AI查看原文
速览
- 航天工程正从确定性系统转向非确定性生成式 AI,以提升航天器自主性。
- NASA 已用 Claude 规划火星车行驶,人类仍负责检查与调整路线。
- NASA 与 IBM 的压缩 AI 模型首次在轨演示,可识别洪水与云层。
- 国际空间站宇航员测试大语言模型辅助维护问答。
- 自主性对远离地球的任务尤为关键,如木卫二羽流探测。
- 地球训练的机器人模型在零重力下会立即失效,物理规律不同。
- 太空机器人缺乏真实环境数据,Icarus 靠微重力演示与仿真自建数据集。
- 研究者主张从受限应用起步,逐步扩展,重点在管理风险而非消除风险。
- 商业航天加快任务节奏,传统 10 到 15 年的研发周期已不再适用。
IEEE Spectrum 报道,航天工程正在经历一次范式转变:过去由地面工程师决定航天器的一切行为,如今研究人员开始测试生成式 AI 这类非确定性系统,让航天器具备解读环境、规划任务乃至自主决策的能力。文章列举了三个已发生的实验:去年 12 月 NASA 喷气推进实验室用 Anthropic 的 Claude 模型为 Perseverance 火星车规划了两次火星行驶路线,由人类规划者检查调整后再上传;今年 5 月 NASA 与 IBM 将一个压缩 AI 模型送上国际空间站和一颗卫星,用于从轨道上识别洪水、云层等目标,这是同类模型首次在太空演示;今年 7 月国际空间站宇航员测试了一个大语言模型,看它能否协助回答维护程序相关问题。文章同时指出,这项技术距离可信到能交出航天器控制权还很远,但随着任务变得更复杂、更遥远、数量更多,工程师开始反问:是否还承担得起不这么做的代价。
关键事实
- 去年 12 月,NASA 喷气推进实验室使用 Anthropic 的 Claude 模型为 Perseverance 火星车规划两次火星行驶,人类规划者在上传前检查并调整了路线。
- 今年 5 月,NASA 与 IBM 将一个压缩 AI 模型部署到国际空间站和一颗卫星上,用于从轨道识别洪水、云层等目标,这是同类模型首次在太空演示。
- 今年 7 月,国际空间站宇航员测试了一个大语言模型,验证其能否协助回答维护程序相关问题。
- NASA 软件、机器人与仿真部门前负责人 Robert Ambrose 表示,自主系统往往没有确定性结果,同一情境因到达路径不同可能产生不同行为,工程师对此很反感。
- Ambrose 曾参与 Orion 飞船自主性、NASA 深空与月球轨道器以及 2011 年进入太空的人形机器人 Robonaut 2 的工作,他指出可通过自动化测试来管理自主性带来的复杂度。
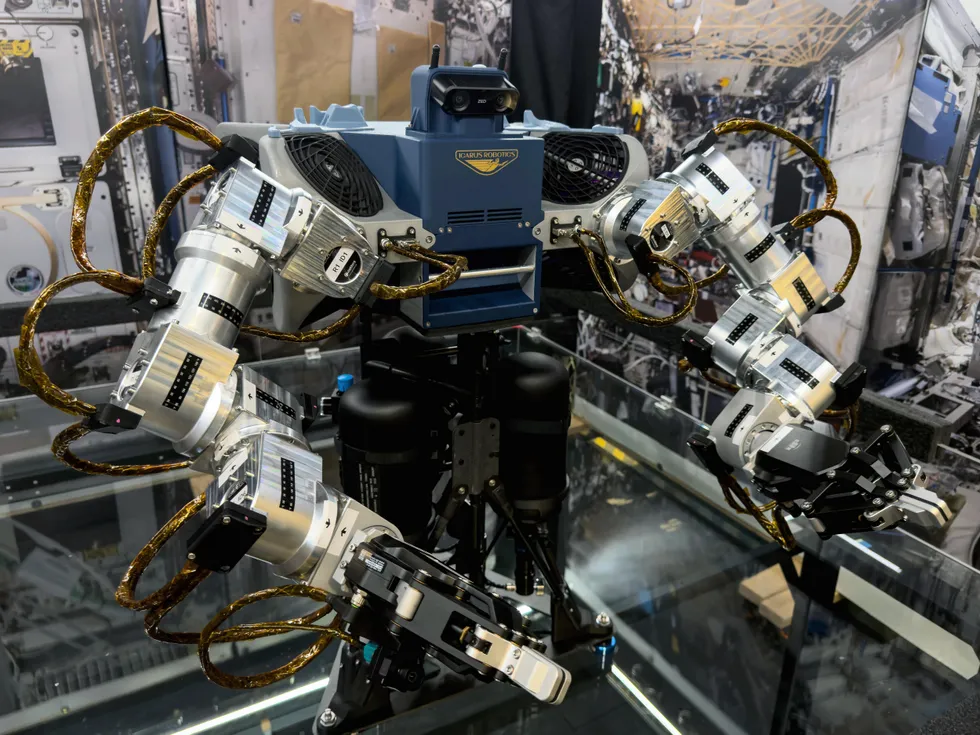
- Icarus Robotics 正在开发自由飞行机器人系统 Joy,已在加拿大完成零重力测试,计划部署到国际空间站,首批任务之一是在舱段间搬运货物袋。
本站视角
对中文读者而言,这件事的意义不在于「AI 上太空」这个噱头,而在于它标志着航天软件工程的一次底层假设切换。过去几十年,航天器的核心设计原则是确定性:同样的输入必须产生同样的输出,因为一旦出错无法维修、无法重启。生成式 AI 恰恰相反,它是概率性的、路径依赖的。NASA 让 Claude 规划火星车路线,但保留人类检查环节,说明当前阶段是「AI 提议、人类批准」,而不是把控制权交出去。这个边界值得国内做航天软件、卫星载荷和地面测控的团队注意:真正可落地的形态可能不是端到端的自主决策,而是人机协同的规划辅助。 对国内做具身智能和机器人基础模型的团队,Icarus 的案例提供了一个更直接的警示。Palmer 说得很清楚:地球上最新的 Gemini 机器人模型或物理智能模型放到零重力环境会立即失败。这不是模型能力不够,而是训练数据分布与部署环境不匹配。太空只是这个问题的极端版本,地面上的工厂、仓库、户外场景同样存在分布偏移。Icarus 的应对方式——用微重力演示加仿真加地面测试自建数据集——本质上和国内做工业机器人的团队面临的是同一类工程问题,只是他们的数据获取成本高得多。Barajas 说目前不存在可下载的有意义数据集,这句话对任何想做垂直场景机器人的人来说都是提醒:通用数据集解决不了你的问题。 需要指出的是,这篇文章的信息来源以研究者访谈和已公开的实验为主,NASA 的几次实验都还处在演示和测试阶段,没有给出成功率、任务节省时间或可靠性指标。因此不宜把「AI 规划火星车行驶」理解为自主驾驶已经成熟。文章本身也明确说,这项技术距离可信到能交出航天器控制权还很远。我们认为,更值得跟踪的是测试方法本身:Ambrose 提到「用自主性对抗自主性」,即用自动化手段测试自主系统,这可能是比模型能力更关键的瓶颈。对国内航天和机器人团队来说,谁能先把非确定性系统的验证与风险量化做扎实,谁才可能真正把 AI 放进关键回路。
背景与影响
航天器自主运行已有数十年历史,但从未成为主导模式,原因在于航天工程师偏爱行为可预测的系统。Robert Ambrose 解释,自主性往往没有确定性结果,同一情境因到达路径不同可能产生不同行为,这让工程师难以接受。他在 Orion 飞船项目中看到测试问题会迅速膨胀:工程师不仅要考虑航天器可能做什么,还要考虑它可能通过哪些不同路径做出决策。不过 Ambrose 表示,工程师找到了管理这种复杂度的办法,包括自动化测试本身,即「用自主性对抗自主性的挑战」。 距离越远,自主性的必要性越明显。Ambrose 举例说,前往木卫二的任务中,航天器可能需要冲入从冰壳下喷出的水羽流,羽流出现得太快,地面工程师来不及指挥,只能由航天器自行决策,而人类在一小时后才看到发生了什么。他认为没有真正的自主性,这类任务「完全不可能」。 与此同时,商业航天热潮为把地球上的 AI 与机器人技术送上轨道创造了机会,但地球上行得通的技术未必适用于太空。Icarus Robotics 开发的自由飞行机器人 Joy 已在加拿大完成零重力测试,计划部署到国际空间站搬运货物袋。公司计划从遥操作起步,用收集的数据训练机器人自主工作。CTO Jamie Palmer 指出,地球训练的机器人学到的是地球物理,例如推落桌面的物体会下落,而在轨道上物体会继续运动,因此最新 Gemini 机器人模型或物理智能模型放到零重力环境会立即失败。这带来一个比地面机器人行业更极端的难题:目标运行环境的真实数据极少。公司只能把微重力演示、仿真和地面测试结合起来自建数据集。CEO Ethan Barajas 表示,目前并不存在可供下载使用的有意义数据集。 风险管理的思路也在变化。得克萨斯大学奥斯汀分校的 Ufuk Topcu 认为,目标不可能是保证自主系统永不出错,它们最有用的场景恰恰是人类无法预料的场合,因此应从受限应用开始,了解系统行为,再逐步扩大使用范围。真正的问题是如何管理部署风险,而非能否完全消除。这一思路在航天业结构变化中可能愈发重要:过去少数政府机构设计的任务动辄需要 10 到 15 年研发,如今商业公司把更多航天器送入轨道,任务开发和发射速度大大加快。
本文由 AI 辅助整理自公开信源,事实部分以原文为准;「本站视角」一节为编辑部判断,欢迎指正。版权归原作者所有,如有异议请联系我们。